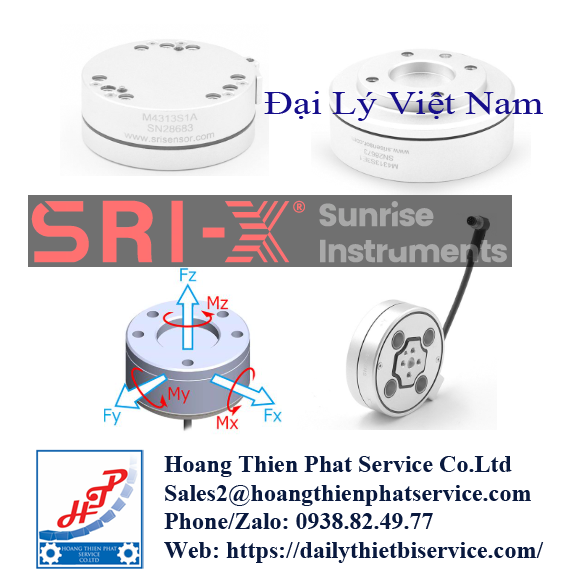
Cảm Biến Lực 6 Trục Sunrise M4313S1A6D – Đo Lực Và Mô-Men Chính Xác Cho Robot Công Nghiệp
Trong các hệ thống robot công nghiệp, việc kiểm soát vị trí chuyển động thôi chưa đủ để đảm bảo độ chính xác của quá trình thao tác. Đối với những ứng dụng như lắp ráp linh kiện, đánh bóng bề mặt, kiểm tra lực ép hoặc robot cộng tác, khả năng nhận biết lực tác động từ môi trường là yếu tố quan trọng giúp thiết bị vận hành ổn định.
Cảm biến lực 6 trục Sunrise M4313S1A6D thuộc dòng cảm biến lực và mô-men đa trục của SRI (Sunrise Instruments), được thiết kế để thu nhận đồng thời các thành phần lực và mô-men theo ba phương không gian. Thiết bị hỗ trợ hệ thống điều khiển robot giám sát tải trọng, phát hiện lực tiếp xúc và điều chỉnh chuyển động theo điều kiện làm việc thực tế.
Tổng quan về cảm biến lực Sunrise M4313S1A6D
Sunrise M4313S1A6D là cảm biến lực và mô-men 6 trục, còn được gọi là 6-Axis Force/Torque Sensor. Khác với cảm biến lực một trục thông thường, thiết bị cho phép đo đồng thời lực theo ba trục tọa độ và mô-men xoắn tương ứng quanh các trục đó.
Khả năng đo đa chiều đặc biệt hữu ích trong các hệ thống robot cần tương tác trực tiếp với vật thể, nơi lực tác động không chỉ xuất hiện theo một hướng cố định.
Cảm biến có thiết kế dạng tròn nhỏ gọn, thuận tiện tích hợp tại cổ tay robot, cơ cấu chấp hành hoặc bộ phận kiểm tra lực trong dây chuyền tự động hóa.
Thông số kỹ thuật của Sunrise M4313S1A6D
|
Thông số |
Giá trị |
|---|---|
|
Hãng sản xuất |
SRI – Sunrise Instruments |
|
Model |
M4313S1A6D |
|
Loại thiết bị |
Cảm biến lực và mô-men 6 trục |
|
Thành phần lực |
Fx, Fy, Fz |
|
Dải đo lực |
±300 N mỗi trục |
|
Thành phần mô-men |
Mx, My, Mz |
|
Dải đo mô-men |
±60 Nm mỗi trục |
|
Đường kính cảm biến |
60 mm |
|
Giao tiếp tín hiệu |
RS485 |
|
Ứng dụng |
Robot công nghiệp, robot cộng tác, hệ thống đo lực |
Các thông số trên là cơ sở để đánh giá khả năng tích hợp thiết bị. Khi lựa chọn cảm biến thay thế, cần đối chiếu thêm điện áp cấp, sơ đồ chân, kích thước lắp đặt, giao thức truyền thông và tài liệu hiệu chuẩn của đúng phiên bản.
Nguyên lý đo lực và mô-men theo 6 trục
Điểm nổi bật của Sunrise M4313S1A6D nằm ở khả năng nhận biết đồng thời sáu thành phần tải trọng trong không gian ba chiều.
Ba thành phần lực Fx, Fy và Fz thể hiện lực tác động dọc theo các trục tọa độ X, Y và Z. Trong khi đó, Mx, My và Mz biểu thị mô-men tác động quanh từng trục tương ứng.
Khi lực bên ngoài tác động lên cảm biến, phần tử đàn hồi bên trong xuất hiện biến dạng rất nhỏ. Các phần tử đo biến dạng chuyển đổi sự thay đổi cơ học thành tín hiệu điện. Sau quá trình xử lý và hiệu chuẩn, tín hiệu được chuyển thành dữ liệu lực và mô-men để hệ thống điều khiển sử dụng.
Đối với robot công nghiệp, dữ liệu này có thể hỗ trợ điều chỉnh lực tiếp xúc, phát hiện tải bất thường và kiểm soát thao tác chính xác hơn so với chỉ sử dụng thông tin vị trí từ encoder.
Đặc điểm kỹ thuật nổi bật của cảm biến Sunrise M4313S1A6D
Độ chính xác cao trong quá trình đo
Dòng cảm biến M4313 của Sunrise Instruments được thiết kế với độ chính xác công bố tốt hơn 0,5% toàn thang đo (F.S.). Đặc tính này giúp thiết bị đáp ứng các yêu cầu đo lực trong lắp ráp tự động, kiểm tra tải và điều khiển robot tiếp xúc.
Trong các ứng dụng cần duy trì lực ép ổn định, dữ liệu từ cảm biến có thể được sử dụng làm tín hiệu phản hồi cho bộ điều khiển để hiệu chỉnh quá trình thao tác.
Khả năng chịu quá tải và độ ổn định tín hiệu
Dòng M4313 có khả năng chịu quá tải lên đến 5 lần giá trị định mức theo công bố của nhà sản xuất. Đặc tính này góp phần bảo vệ phần tử đo khi xuất hiện các tác động lực ngắn hạn trong quá trình vận hành.
Bên cạnh đó, đặc tính trôi điểm không thấp, khoảng 0,05%/10°C theo tài liệu dòng sản phẩm, giúp hạn chế ảnh hưởng của thay đổi nhiệt độ đối với kết quả đo. Tuy nhiên, khả năng chịu quá tải không có nghĩa cảm biến được phép vận hành liên tục vượt dải đo định mức.
Truyền dữ liệu qua RS485
Cảm biến lực Sunrise M4313S1A6D sử dụng giao tiếp RS485, phù hợp với hệ thống thu thập dữ liệu công nghiệp và các bộ điều khiển có hỗ trợ giao thức tương ứng.
RS485 sử dụng phương thức truyền tín hiệu vi sai, có ưu điểm về khả năng chống nhiễu trong môi trường công nghiệp khi được đấu nối và cấu hình đúng kỹ thuật.
Để tích hợp vào PLC hoặc bộ điều khiển robot, kỹ sư cần kiểm tra giao thức truyền dữ liệu cụ thể của thiết bị, không chỉ dựa vào việc cả hai cùng sử dụng cổng RS485.
Ứng dụng thực tế của Sunrise M4313S1A6D trong công nghiệp
Robot cộng tác và điều khiển lực tiếp xúc
Trong hệ thống robot cộng tác, cảm biến lực 6 trục có thể được lắp tại vị trí giữa cổ tay robot và cơ cấu gắp. Dữ liệu đo giúp bộ điều khiển nhận biết lực tương tác trong quá trình tiếp xúc với vật thể.
Khi robot thực hiện công việc lắp ráp chi tiết có dung sai nhỏ, tín hiệu lực có thể hỗ trợ nhận biết hiện tượng lệch vị trí hoặc lực ép vượt ngưỡng thiết lập.
Dây chuyền lắp ráp linh kiện chính xác
Đối với hoạt động ép lắp, đưa chốt vào lỗ, lắp vòng bi hoặc kết nối các chi tiết cơ khí, việc giám sát lực theo nhiều phương giúp phát hiện những trạng thái bất thường mà phép đo một trục khó nhận biết đầy đủ.
Sunrise M4313S1A6D có thể được tích hợp vào hệ thống kiểm soát lực lắp ráp nhằm hạn chế tình trạng kẹt chi tiết, sai lệch lực tác động hoặc gây hư hại sản phẩm.
Robot đánh bóng và xử lý bề mặt
Trong công đoạn đánh bóng, mài tinh hoặc xử lý bề mặt, việc duy trì lực tiếp xúc phù hợp ảnh hưởng trực tiếp đến chất lượng gia công.
Thông qua dữ liệu lực và mô-men, hệ thống điều khiển có thể điều chỉnh quỹ đạo hoặc lực tỳ theo đặc điểm bề mặt, từ đó cải thiện độ đồng đều của quá trình xử lý.
Thiết bị nghiên cứu và kiểm tra tải trọng
Ngoài ứng dụng trên robot, cảm biến Sunrise M4313S1A6D còn phù hợp với những hệ thống thử nghiệm cần phân tích tác động lực đa chiều, chẳng hạn như thiết bị kiểm tra cơ cấu cơ khí, nghiên cứu thao tác robot và thu thập dữ liệu lực trong quá trình vận hành.
Những lưu ý khi lắp đặt và lựa chọn cảm biến Sunrise M4313S1A6D
Đối với cảm biến lực 6 trục, vị trí lắp đặt ảnh hưởng trực tiếp đến độ chính xác và khả năng sử dụng dữ liệu đo. Bề mặt gá lắp cần đủ độ cứng vững, tránh gây biến dạng không mong muốn hoặc tạo lực siết không đồng đều lên thân cảm biến.
Khi lắp đặt trên robot, cần xác định đúng hệ tọa độ của cảm biến so với hệ tọa độ của công cụ. Trường hợp hai hệ tọa độ không trùng nhau, bộ điều khiển phải thực hiện phép biến đổi tọa độ trước khi sử dụng dữ liệu lực và mô-men.
Ngoài ra, cần lưu ý đến khối lượng dụng cụ gắn phía sau cảm biến. Trong nhiều trường hợp, tải trọng do chính cơ cấu gắp tạo ra phải được bù trừ để kết quả phản ánh đúng lực tiếp xúc với vật thể.
Với hệ thống dùng cổng RS485, việc kiểm tra dây tín hiệu, điện trở kết thúc đường truyền, địa chỉ thiết bị và thông số giao tiếp là cần thiết nhằm đảm bảo dữ liệu được truyền ổn định.
Phân biệt Sunrise M4313S1A6D với các model cùng dòng
Dòng M4313 của SRI có nhiều phiên bản với dải đo, giao tiếp và kết cấu khác nhau.
|
Model |
Đặc điểm |
|---|---|
|
M4313S1A |
Dải lực 300 N, giao tiếp RS485 |
|
M4313S1A6D |
Dải lực 300 N, mô-men 60 Nm, RS485 |
|
M4313S1A6B |
Dải lực 300 N, mô-men 60 Nm, RS485 |
|
M4313S1A4B |
Dải lực 400 N, mô-men 10 Nm, RS485 |
|
M4313S1J6D |
Dải lực 300 N, giao tiếp CAN hoặc RS232 |
Các phiên bản có cùng dải lực và mô-men không nhất thiết thay thế trực tiếp cho nhau. Sự khác biệt có thể nằm ở cấu hình cơ khí, phương thức kết nối hoặc tùy chọn đặt hàng.
Vì vậy, khi thay thế Sunrise M4313S1A6D, nên xác nhận đầy đủ mã sản phẩm, thông số lắp đặt và cấu hình tín hiệu trước khi đặt mua.
Giá trị của cảm biến lực Sunrise M4313S1A6D đối với hệ thống tự động hóa
Việc tích hợp cảm biến lực đa trục giúp robot không chỉ thực hiện chuyển động theo vị trí được lập trình mà còn có khả năng sử dụng dữ liệu lực làm phản hồi trong quá trình thao tác.
Đối với dây chuyền sản xuất, tính năng này hỗ trợ cải thiện khả năng kiểm soát lực tiếp xúc, nâng cao tính ổn định của quá trình lắp ráp và cung cấp dữ liệu phục vụ phân tích chất lượng sản phẩm.
Cảm biến lực 6 trục Sunrise M4313S1A6D là lựa chọn đáng cân nhắc cho các hệ thống robot công nghiệp cần đo đồng thời lực và mô-men trong không gian ba chiều. Với thiết kế nhỏ gọn, dải đo lực 300 N và giao tiếp RS485, thiết bị phù hợp với nhiều ứng dụng giám sát lực, nghiên cứu robot và tự động hóa chính xác.