Encoder BAUMER ITD 20 A 4 Y129 400 – Phản hồi chuyển động với độ phân giải 400 xung/vòng
BAUMER ITD 20 A 4 Y129 400 H BX KA1,7 E 14, mã sản phẩm 11063189, là encoder quay tương đối sử dụng nguyên lý quang học. Thiết bị tạo tín hiệu xung theo chuyển động của trục, giúp hệ điều khiển theo dõi tốc độ và vị trí tương đối.
Phiên bản này có độ phân giải 400 xung/vòng, cấu hình điện H: nguồn 8–30 VDC, ngõ ra HTL push-pull. Khi lựa chọn phụ tùng, cần giữ đầy đủ mã vì phần Y129 thể hiện cấu hình riêng cần được đối chiếu.

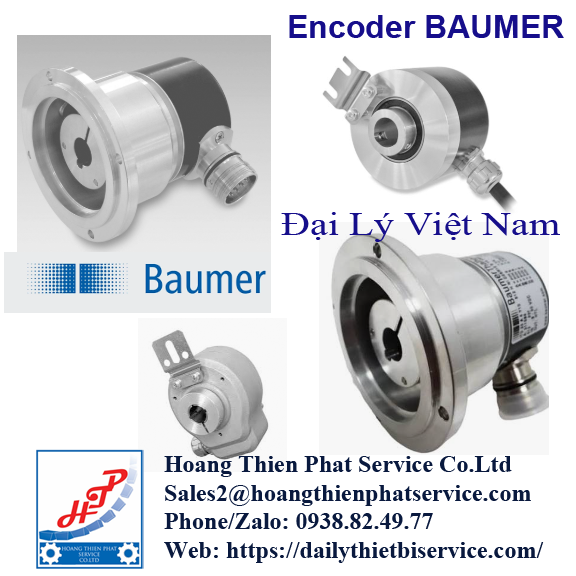
Hình minh họa encoder BAUMER ITD 20 A 4. Kiểm tra nhãn và bản vẽ để xác nhận đúng phiên bản Y129.
Đọc chuyển động của trục qua tín hiệu xung
Khi trục máy quay, encoder phát ra các xung điện. Bộ điều khiển tiếp nhận và xử lý tín hiệu để xác định mức dịch chuyển tương đối hoặc tính tốc độ quay.
Với độ phân giải 400 xung/vòng, encoder cung cấp số chu kỳ xung tương ứng với mỗi vòng quay. Giá trị đếm trên PLC có thể khác tùy cách xử lý cạnh xung và cấu hình bộ đếm.
Đối với hệ thống đo chiều dài bằng bánh đo hoặc con lăn, cần kết hợp số xung với chu vi làm việc và tỷ số truyền. Độ chính xác của kết quả còn phụ thuộc vào độ trượt và tình trạng cơ khí.
Bảng thông tin kỹ thuật và nhận diện
| Nội dung | Thông tin |
|---|---|
| Thương hiệu | BAUMER / Baumer Thalheim |
| Model đầy đủ | ITD 20 A 4 Y129 400 H BX KA1,7 E 14 |
| Mã sản phẩm cung cấp | 11063189 |
| Dòng encoder | ITD 20 A 4 |
| Loại tín hiệu | Encoder tương đối – Incremental |
| Nguyên lý cảm nhận | Quang học |
| Độ phân giải theo mã | 400 xung/vòng |
| Cấu hình điện H | Nguồn 8–30 VDC |
| Tầng ngõ ra theo cấu hình H | HTL push-pull |
| Kết cấu cơ khí của dòng | Trục rỗng một đầu |
| Phiên bản | Y129 – cần đối chiếu cấu hình riêng |
| Sơ đồ tín hiệu BX | Cần xác nhận theo tài liệu đúng phiên bản |
| Cáp và kích thước lắp | Cần xác nhận theo bản vẽ hoặc nhãn sản phẩm |
Các thông số như đường kính lỗ trục, chiều dài cáp, cấp bảo vệ và tốc độ quay cho phép cần được kiểm tra trên tài liệu của đúng mã. Không nên lấy cấu hình tiêu chuẩn của dòng ITD 20 A 4 để áp dụng toàn bộ cho phiên bản Y129.
400 xung/vòng ảnh hưởng thế nào đến máy?
Độ phân giải là thông số quan trọng khi encoder được dùng để đếm hành trình hoặc đồng bộ chuyển động.
Nếu thay encoder bằng phiên bản có số xung khác mà không điều chỉnh chương trình, giá trị tốc độ hoặc chiều dài hiển thị có thể sai. Ví dụ, cùng một vòng quay cơ khí nhưng số xung đưa về bộ đếm thay đổi sẽ làm thay đổi tỷ lệ quy đổi.
Vì vậy, khi thay ITD 20 A 4 Y129 400, cần xác nhận cả độ phân giải và cách bộ điều khiển đang xử lý tín hiệu. Không chỉ kiểm tra xem trục có lắp vừa hay không.
Ngõ ra HTL cần phù hợp với đầu vào điều khiển
Cấu hình H sử dụng nguồn 8–30 VDC và tầng ngõ ra HTL push-pull. Thiết bị nhận tín hiệu phải có đầu vào phù hợp với mức điện áp và đặc tính xung của encoder.
Khi ghép nối với PLC, bộ đếm hoặc drive, cần kiểm tra:
- Dải điện áp đầu vào cho phép.
- Tần số xung mà thiết bị có thể tiếp nhận.
- Sơ đồ đấu dây của encoder.
- Yêu cầu nối màn chắn và tiếp địa.
- Cách xác định chiều quay trong chương trình.
Không thay HTL bằng TTL chỉ vì cùng số xung/vòng. Khác biệt về mức tín hiệu có thể ảnh hưởng đến khả năng đọc xung hoặc gây hư hỏng đầu vào nếu đấu sai.
Những ứng dụng có thể xem xét
Theo dõi tốc độ trục
Bộ điều khiển tính tốc độ dựa trên tần số xung. Cách sử dụng này phù hợp để xem xét cho cơ cấu cần giám sát chuyển động quay, khi toàn bộ cấu hình điện và cơ khí đáp ứng yêu cầu.
Đo chiều dài qua con lăn
Encoder có thể kết hợp với cơ cấu đo để quy đổi chuyển động quay thành chiều dài. Cần kiểm tra chu vi hiệu dụng, tỷ số truyền và khả năng trượt giữa vật liệu với con lăn.
Phản hồi vị trí tương đối
Hệ điều khiển đếm xung để theo dõi mức dịch chuyển từ một điểm tham chiếu. Việc lấy gốc và khôi phục giá trị sau mất nguồn phải được xử lý theo thiết kế máy.
Encoder tương đối không tự cung cấp vị trí tuyệt đối sau khi hệ thống mất dữ liệu đếm.
Khi số đếm sai, kiểm tra cả điện và cơ khí
Sai số đếm không phải lúc nào cũng do encoder hỏng. Khớp lắp bị trượt, cơ cấu chống xoay lỏng hoặc bánh đo mất tiếp xúc đều có thể làm kết quả không đúng.
Ở phần điện, dây tín hiệu hỏng, kết nối lỏng hoặc cấu hình đầu vào chưa phù hợp có thể gây mất xung. Cũng cần kiểm tra nguồn cấp và cách bố trí cáp gần các thiết bị công suất.
Một quy trình kiểm tra hữu ích là quay trục qua số vòng xác định, quan sát số đếm và so sánh với cấu hình xử lý xung của bộ điều khiển.
Thay đúng phiên bản Y129
Khi chuẩn bị phụ tùng, nên sử dụng đầy đủ:
BAUMER – ITD 20 A 4 Y129 400 H BX KA1,7 E 14 – 11063189.
Ảnh nhãn, sơ đồ dây và bản vẽ lắp đặt sẽ giúp xác nhận những phần cấu hình riêng. Nếu đổi sang encoder khác, cần đánh giá đồng thời độ phân giải, tín hiệu điện, kích thước trục, kiểu cáp và phụ kiện lắp.
Sau khi thay, cần kiểm tra chiều đếm, tỷ lệ quy đổi và quá trình lấy gốc trước khi cho máy chạy theo chu trình sản xuất.