Encoder DYNAPAR E142540X271X19 – Dữ liệu chuyển động cho hệ thống điều khiển
Một trục máy vẫn quay nhưng bộ điều khiển không nhận đúng tín hiệu phản hồi có thể khiến tốc độ hiển thị sai, bộ đếm thiếu giá trị hoặc chu trình mất đồng bộ. Vì vậy, encoder cần được lựa chọn đúng cả phần cơ khí lẫn giao diện điện.
Encoder DYNAPAR E142540X271X19 là mã bộ mã hóa vòng quay cần được giữ đầy đủ khi đối chiếu phụ tùng. Với cấu hình này, số xung, điện áp và kiểu tín hiệu cần xác nhận theo tem hoặc tài liệu riêng trước khi đặt hàng.
Từ chuyển động của trục đến dữ liệu của máy
Encoder chuyển đổi chuyển động quay thành tín hiệu điện để thiết bị điều khiển xử lý. Tùy loại encoder và cấu hình hệ thống, dữ liệu có thể phục vụ theo dõi tốc độ, đếm chuyển động hoặc xác định vị trí tương đối.
Trong máy công nghiệp, chất lượng phản hồi phụ thuộc toàn bộ đường truyền từ trục đến bộ đọc. Khớp nối, dây tín hiệu và thông số cài đặt đều có thể ảnh hưởng đến kết quả.

Hình tham khảo encoder DYNAPAR dòng E14
Tốc độ và vị trí được xử lý theo cách khác nhau
Khi hệ thống tính tốc độ, bộ điều khiển có thể dựa vào tần số hoặc sự thay đổi dữ liệu theo thời gian. Khi theo dõi vị trí, chương trình cần sử dụng quan hệ phù hợp giữa tín hiệu encoder và chuyển động cơ khí.
Nếu thông số quy đổi sai, tín hiệu vẫn có thể xuất hiện nhưng giá trị hiển thị không đúng. Đây là lý do cần kiểm tra cấu hình encoder cùng chương trình máy khi thay thế.
Encoder không trực tiếp điều khiển động cơ
Bộ mã hóa vòng quay DYNAPAR cung cấp thông tin phản hồi. Việc điều chỉnh tốc độ hoặc vị trí được thực hiện bởi biến tần, bộ truyền động hoặc bộ điều khiển tương ứng.
Độ ổn định của chuyển động còn phụ thuộc cơ cấu truyền động và cách hiệu chỉnh hệ thống. Không thể đánh giá khả năng điều khiển chỉ từ một mã encoder.
Điều cần biết về mã E142540X271X19
Mã E142540X271X19 chưa có đủ dữ liệu công khai chính hãng để xác nhận toàn bộ cấu hình. Vì vậy, không nên tách từng đoạn ký tự rồi tự gán thông số điện hoặc cơ khí.
Dòng E14 của DYNAPAR là một hướng đối chiếu có liên quan đến hệ mã. Tuy nhiên, thông số chung của dòng sản phẩm không thay thế tài liệu cho đúng phiên bản.
| Nội dung | Trạng thái đối chiếu |
|---|---|
| Tên sản phẩm | Encoder – bộ mã hóa vòng quay |
| Thương hiệu theo mã tra cứu | DYNAPAR |
| Model | E142540X271X19 |
| Dòng cần kiểm tra thêm | E14 |
| Số xung/vòng | Chưa xác nhận |
| Điện áp cấp | Chưa xác nhận |
| Kiểu đầu ra | Chưa xác nhận |
| Kích thước trục | Chưa xác nhận |
| Kết nối và sơ đồ dây | Chưa xác nhận |
Không suy ra số xung chỉ từ đoạn 2540
Số xung là thông tin ảnh hưởng trực tiếp đến phép quy đổi của hệ thống. Với encoder DYNAPAR E142540X271X19, cần lấy giá trị này từ tem, bản vẽ hoặc xác nhận cấu hình.
Không nên mặc định thiết bị là 2540 xung/vòng chỉ vì mã có đoạn “2540”. Việc giữ đúng thông tin đã xác nhận giúp hạn chế đặt sai phụ tùng.
Phần đuôi mã phải được giữ nguyên
Khi hỏi hàng, cần ghi đủ X271X19 cùng phần mã phía trước. Không tự bỏ đuôi hoặc thay bằng một phiên bản gần giống.
Nếu được đề xuất mã thay thế, cần đối chiếu bằng tài liệu về điện, cơ khí và chức năng. Ngoại hình tương tự chưa đủ để xác nhận hai encoder dùng thay trực tiếp.
Một encoder thay thế phải khớp ở những đâu?
Giao tiếp với đầu vào điều khiển
Nguồn cấp và dạng tín hiệu phải phù hợp với bộ đọc hiện hữu. Các đầu ra vi sai, single-ended hoặc những giao diện khác không được mặc định tương đương.
Cần xác nhận điện áp làm việc, các kênh tín hiệu và yêu cầu đấu nối. Sai giao diện có thể khiến hệ thống không đọc được dù encoder vẫn được cấp điện.
Tần số tín hiệu tại tốc độ vận hành
Với encoder dạng xung, tần số đầu ra tăng theo tốc độ quay và số xung/vòng. Đầu vào điều khiển cần đáp ứng được tần số phát sinh ở điều kiện làm việc lớn nhất.
Nếu bộ đọc không đáp ứng, hệ thống có thể bỏ xung khi máy tăng tốc. Kiểm tra này cần được thực hiện cùng cấu hình đếm của thiết bị điều khiển.

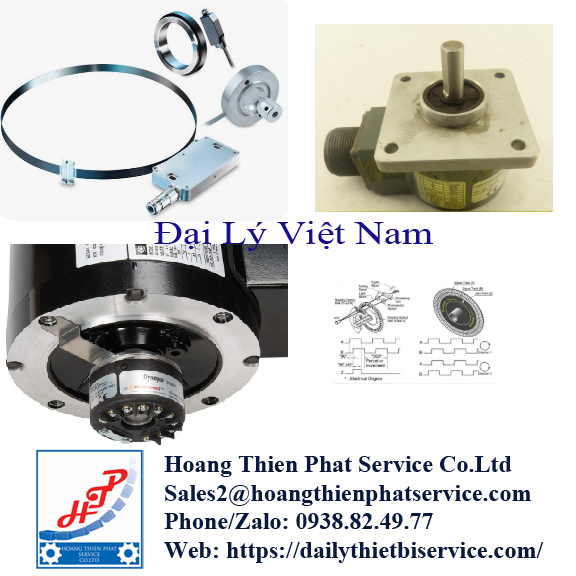
Minh họa kết nối encoder công nghiệp; không sử dụng hình để xác định màu dây hoặc sơ đồ chân của E142540X271X19.
Trục, mặt lắp và khớp nối
Cần đối chiếu đường kính trục, chiều dài phần nhô, mặt lắp và không gian bố trí. Encoder lắp vừa vị trí nhưng khác kiểu liên kết vẫn có thể cần phụ kiện khác.
Khớp nối phải phù hợp với chuyển động và giới hạn cơ khí của thiết bị. Không ép trục hoặc sử dụng lực siết để bù sai lệch tâm.
Khi máy có tín hiệu nhưng đọc sai
Giá trị lệch theo một tỷ lệ cố định
Nên kiểm tra số xung cài đặt, chế độ đếm và tỷ số truyền cơ khí. Nếu có bánh đo hoặc cơ cấu quy đổi sang chiều dài, kích thước làm việc cũng cần được xác nhận.
Không nên kết luận encoder hỏng ngay khi số liệu không đúng. Một thông số quy đổi sai có thể tạo sai lệch lặp lại rất ổn định.
Giá trị mất ổn định khi tăng tốc
Cần kiểm tra khả năng đáp ứng của bộ đọc, chất lượng tín hiệu và tình trạng cơ khí. Dây dẫn, đầu nối hoặc nhiễu điện có thể ảnh hưởng đến việc nhận tín hiệu.
Nếu lỗi chỉ xuất hiện ở một vùng tốc độ, nên ghi nhận điều kiện phát sinh để khoanh vùng. Thay encoder mà không xử lý nguyên nhân bên ngoài có thể khiến lỗi tiếp tục xuất hiện.
Chiều đếm ngược với chuyển động
Với cấu hình có khả năng nhận biết chiều quay, cần kiểm tra quan hệ tín hiệu và thiết lập hướng đếm. Hướng quan sát đầu trục cũng phải được thống nhất khi trao đổi kỹ thuật.
Không đảo dây hoặc thay đổi cài đặt tùy ý khi chưa có sơ đồ đúng model. Cần xác định nguyên nhân trước khi điều chỉnh.
Lắp đặt ảnh hưởng trực tiếp đến độ tin cậy phản hồi
Encoder là thiết bị đo, không nên bị sử dụng như một bộ phận đỡ tải ngoài thiết kế. Tải hướng kính, hướng trục và độ lệch của cụm truyền động cần nằm trong giới hạn cho phép.
Khi bảo trì, cần kiểm tra cả vị trí gá và khớp nối. Một khớp nối lỏng hoặc trượt có thể khiến dữ liệu encoder không còn phản ánh đúng chuyển động của máy.

Tham khảo cách liên kết encoder với trục máy; phương án lắp phải phù hợp cấu hình thực tế.
Bố trí cáp tránh tác động cơ học
Dây tín hiệu cần tránh bị kéo căng, kẹp hoặc cọ xát. Vị trí gần đầu ra cáp và đầu giắc cần được bảo vệ khỏi lực tác động trong quá trình máy vận hành.
Cách đi dây, nối màn chắn và tiếp địa phải theo hướng dẫn thiết bị. Không áp dụng sơ đồ của một encoder khác chỉ vì số lõi dây giống nhau.
Chuẩn bị thông tin để hỏi đúng E142540X271X19
Để đối chiếu encoder DYNAPAR E142540X271X19, nên có ảnh tem rõ, ảnh trục, mặt lắp và đầu nối. Nếu dây đấu trực tiếp, cần ghi lại sơ đồ đang sử dụng trước khi tháo.
Thông tin về bộ đọc hoặc bộ truyền động nhận tín hiệu cũng hữu ích khi xác minh. Khi tem bị mờ, hồ sơ máy và bản vẽ điện có thể bổ sung dữ liệu còn thiếu.
Phân biệt thay cùng mã và thay tương đương
Thay cùng mã vẫn cần kiểm tra phiên bản và phạm vi cung cấp. Nếu dùng mã tương đương, cần xác nhận đầy đủ thông số để đánh giá có cần sửa cơ khí, đấu dây hoặc cài đặt hay không.
Một phương án thay thế tốt phải đáp ứng cả tín hiệu và khả năng lắp trên máy. Chỉ khớp số xung chưa đủ để kết luận tương thích.

Hình tham khảo dòng encoder DYNAPAR E14; model E142540X271X19 cần được xác nhận riêng trước khi mua.
Encoder DYNAPAR E142540X271X19 cần được lựa chọn theo cấu hình phản hồi của máy đang sử dụng. Xác nhận đúng nguồn cấp, tín hiệu, số xung và phần lắp cơ khí giúp quá trình thay thế có cơ sở kỹ thuật, đồng thời hạn chế phát sinh khi chạy lại thiết bị.