 Updating...

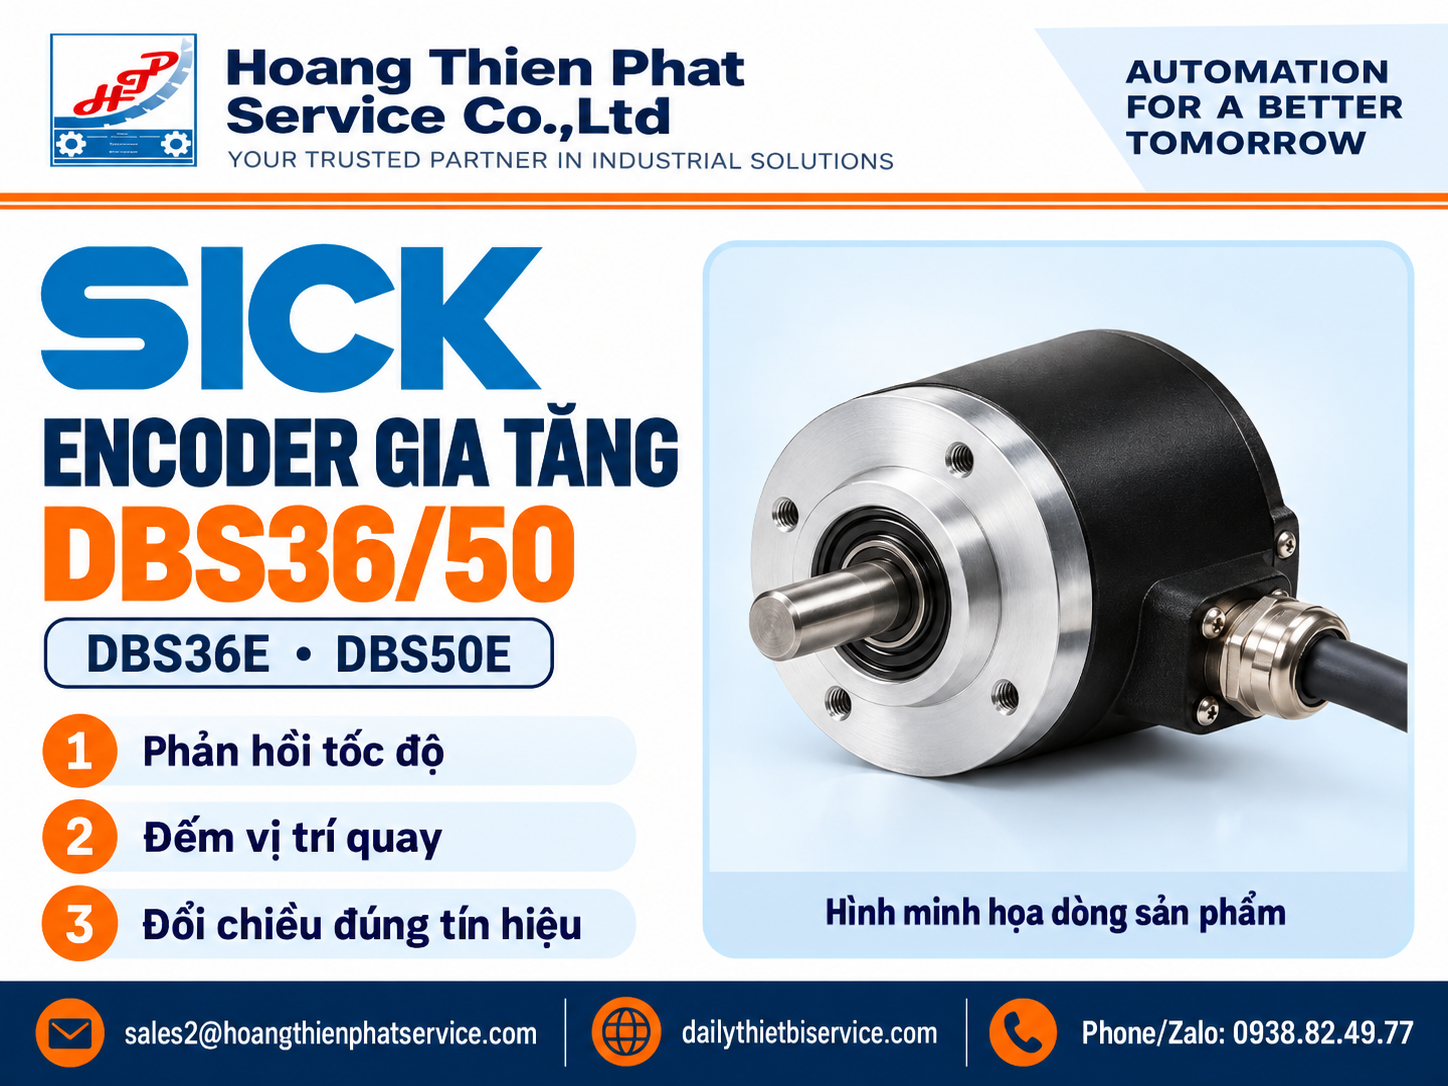
Hình minh họa dòng SICK DBS36/50. Hình trên thể hiện thiết bị cùng series, không xác nhận là đúng cấu hình DBS36E-S3AK02500 hoặc DBS50E-S5RK00100. Vui lòng so khớp nameplate và datasheet trước khi thay.
Encoder lắp trên động cơ, trục vít me hoặc băng tải có thể khiến máy mất phản hồi tốc độ/vị trí khi tín hiệu A/B/Z sai, PPR không khớp hoặc trục và mặt bích không đồng tâm. SICK DBS36/50 là dòng encoder gia tăng công nghiệp có nhiều lựa chọn đường kính thân, kiểu trục, giao tiếp điện và đầu nối. Bài này tổng hợp những mã xuất hiện trong danh sách model và chỉ nêu thông số đã có nguồn xác minh; các khác biệt chưa đủ tài liệu được đánh dấu cần đối chiếu datasheet/nameplate.
Tổng quan dòng encoder SICK DBS36/50
Hình minh họa kỹ thuật có nhận diện Hoàng Thiên Phát Service.
DBS36/50 là họ encoder gia tăng dạng nhỏ gọn, có thân danh nghĩa 36 mm hoặc 50 mm. Thiết bị chuyển chuyển động quay thành chuỗi xung. Bộ điều khiển đếm xung để tính tốc độ và vị trí tương đối, đồng thời đọc quan hệ pha giữa kênh A và B để xác định chiều quay. Một kênh chuẩn Z có thể tạo xung tham chiếu mỗi vòng nếu phiên bản cụ thể được trang bị. Không nên mặc định tất cả biến thể cùng số kênh hoặc cùng mức điện áp.
SICK mô tả họ DBS36/50 có nhiều lựa chọn trục đặc, trục rỗng mù, kiểu mặt bích, kết nối cáp và giao tiếp TTL/RS-422, HTL/push-pull hoặc open collector tùy cấu hình. Số xung trên vòng của cả họ có thể tới 2.500, nhưng đó là phạm vi dòng sản phẩm chứ không phải thông số tự động áp dụng cho từng mã. Cấp bảo vệ IP65 của dòng cũng cần xác nhận ở model cụ thể, đặc biệt tại đầu nối/cáp và vị trí lắp thực tế.
Nguyên lý hoạt động
Đĩa mã hóa quay cùng trục tạo chuỗi xung điện ở các kênh đầu ra. Bộ điều khiển hoặc bộ đếm tốc độ nhận xung, quy đổi số cạnh trong một khoảng thời gian thành tốc độ quay và quy đổi tổng số xung thành dịch chuyển góc. Độ phân giải PPR (pulse per revolution) cùng kiểu giải mã x1, x2 hoặc x4 của bộ điều khiển quyết định số đếm thực tế mỗi vòng. Vì vậy khi thay encoder, cần so khớp PPR và cấu hình bộ đếm hiện hữu, không chỉ nhìn độ phân giải ghi trên nhãn.
Ở encoder hai kênh A/B, hai tín hiệu lệch pha giúp PLC hoặc biến tần nhận biết chiều quay. Kênh tham chiếu Z, nếu có, thường được dùng để tìm điểm gốc hoặc đồng bộ. Giao diện TTL/RS-422 là tín hiệu vi sai thường dùng khi cần chống nhiễu trên đường cáp; HTL/push-pull có biên độ tín hiệu khác và phải phù hợp với ngõ vào. Không đấu thay chéo các giao diện chỉ vì đầu nối cơ khí tương tự.
Thông số và model có trong danh sách
| Model/SKU | Thông số đã xác minh | Chức năng | Ứng dụng | Điểm cần đối chiếu |
|---|---|---|---|---|
| DBS36E-S3AK02500 (mã hàng SICK 1060268 trong datasheet) | 2500 PPR; TTL/RS-422; nguồn 4.5–5.5 VDC; 6 kênh; tần số đầu ra tối đa 300 kHz; trục đặc 6 mm có mặt phẳng; cáp 8 lõi dài 1.5 m; IP65 theo datasheet riêng. | Phản hồi tốc độ và vị trí quay gia tăng. | Động cơ, băng tải, máy đóng gói, máy in và cụm truyền động có đầu vào tương thích. | Kiểm tra sơ đồ dây, điện áp, tải ngõ ra, cách giải mã PPR và kiểu gá. |
| DBS50E-S5RK00100 | Model có trong danh sách đầu vào; thông số riêng chưa xác minh từ datasheet đúng mã. | Encoder gia tăng DBS50E theo định danh trong danh sách. | Chỉ xác định sau khi đối chiếu thiết bị trên máy và bản vẽ. | Cần đối chiếu datasheet/nameplate: PPR, tín hiệu, nguồn, đường kính trục, kiểu gá, chiều dài cáp và mã đầu nối. |
Lưu ý: dữ liệu gia đình DBS36/50 không thay thế datasheet của mã đặt hàng. Các cụm chữ trong mã thường mã hóa kiểu cơ khí, độ phân giải, giao diện và kết nối; không suy diễn chức năng của ký tự nếu chưa dùng bảng mã chính hãng cho đúng phiên bản.
Khác biệt giữa các cấu hình và cách đọc mã
Trước tiên phân biệt DBS36E với DBS50E theo đường kính thân và kích thước lắp. Tiếp theo xác nhận kiểu trục: trục đặc cần khớp đường kính, chiều dài và mặt phẳng; trục rỗng cần khớp đường kính trục máy và cơ cấu chống xoay. Mặt bích hoặc lỗ bắt vít cũng phải tương ứng với gá đang có. Sai khác vài milimét có thể khiến khớp nối chịu tải lệch, làm giảm tuổi thọ ổ bi.
Nhóm ký tự đặt hàng của encoder thường thể hiện cơ khí, đầu ra và độ phân giải; tuy nhiên cấu trúc mã thay đổi giữa biến thể. Hãy ghi nguyên văn toàn bộ mã trên thân, mã hàng SICK, số seri nếu có, chiều dài dây, kiểu đầu nối và ảnh mặt bích. Với DBS36E-S3AK02500, datasheet mã 1060268 xác nhận cấu hình riêng ở bảng trên. Với DBS50E-S5RK00100, bài viết không gán thông số theo hậu tố trước khi có tài liệu đúng model.
Hướng dẫn lựa chọn encoder
- Không gian và kích thước: đo đường kính thân, chiều dài lắp, khoảng hở cáp, mặt bích, PCD lỗ và độ nhô trục. Không lấy kích thước của DBS36 áp sang DBS50.
- Dải tốc độ/PPR: tính tốc độ quay tối đa và tần số xung tương ứng, sau đó so khả năng nhận của bộ đếm hoặc ngõ vào tốc độ cao PLC. Tránh chọn PPR cao hơn khả năng xử lý.
- Nguồn: xác nhận 5 V, 10–30 V hay mức khác theo giao diện; riêng mã S3AK02500 phải dùng nguồn 4.5–5.5 V theo datasheet. Đo điện áp ngay tại encoder khi tải đang chạy.
- Tín hiệu: xác nhận TTL/RS-422, HTL/push-pull hay open collector; chọn loại tương thích với card nhận và chiều dài cáp. Không thay bằng PNP/NPN sensor thông thường.
- Kết nối: kiểm tra số lõi, pinout, đầu nối M12/M23 nếu có, chiều cáp và màn chắn. Màu dây không thay thế sơ đồ chân của đúng bản.
- Vật liệu và môi trường: xác nhận vật liệu thân/trục, rung, bụi, dầu, nước rửa và nhiệt độ; IP65 không có nghĩa chịu ngâm nước hoặc rửa áp lực.
- Tải cơ khí: tránh tải hướng kính/hướng trục vượt giới hạn; dùng khớp nối linh hoạt để bù sai lệch nhỏ, không dùng encoder làm gối đỡ trục.
- Chu kỳ và phụ kiện: xác nhận tốc độ liên tục, gia tốc, thời gian làm việc, giá đỡ, khớp nối, kẹp stator và cáp phù hợp. Phụ kiện phải thuộc đúng cấu hình trục.
Ứng dụng thực tế
Encoder gia tăng phù hợp cho phản hồi tốc độ trục động cơ, giám sát tốc độ băng tải, đồng bộ trục lăn, đếm chiều dài vật liệu và định vị tương đối trong máy đóng gói hoặc máy in. Khi hệ thống cần vị trí tuyệt đối sau khi mất điện, encoder gia tăng không tự giữ vị trí tuyệt đối; máy thường cần quy trình homing hoặc cảm biến gốc. Tính năng Z chỉ hỗ trợ tham chiếu nếu model có trang bị và PLC được cài đặt để nhận kênh đó.
Trong môi trường rung mạnh, bụi kim loại hoặc có dầu, cần bảo vệ cơ khí và cáp khỏi va chạm, kéo căng, ma sát cạnh sắc. Với cáp đi chung máng với dây động lực, bố trí tách tuyến và nối shield theo hướng dẫn của SICK và thiết kế EMC của máy. Nếu tốc độ encoder thay đổi bất thường cùng lúc với tải, hãy kiểm tra trượt khớp nối hoặc rung trục trước khi kết luận cảm biến hỏng.
Lắp đặt, chạy thử và bảo trì
- Ngắt nguồn an toàn, chụp ảnh hiện trạng, đánh dấu dây và ghi lại tham số PLC/drive trước khi tháo encoder.
- Đo lại trục, gá và độ đồng tâm. Làm sạch bề mặt lắp; siết vít theo giá trị trong tài liệu cơ khí đúng model, không siết bằng lực ước đoán.
- Lắp khớp nối linh hoạt và bảo đảm encoder không chịu tải dọc trục từ trục máy. Chừa vòng cáp chống rung nhưng tránh vòng quá lớn có thể mắc vào cơ cấu.
- Đấu dây theo pinout của đúng mã, kiểm tra nguồn và cực tính trước khi cấp điện. Xác nhận đầu vào PLC/drive có ngưỡng điện áp và loại tín hiệu phù hợp.
- Chạy thử ở tốc độ thấp, kiểm tra chiều đếm, trạng thái kênh A/B và xung Z nếu có. Tăng tốc từ từ, so tần số/giá trị hiển thị với tốc độ thực.
- Đưa dây vào máng, cố định chống rung, kiểm tra đầu nối và ghi lại mã encoder, phiên bản phần mềm, PPR và sơ đồ đấu dây trong hồ sơ bảo trì.
Bảo trì định kỳ gồm kiểm tra lỏng gá, mòn khớp nối, cáp nứt, dầu/nước lọt vào đầu nối, lỗi shield và rung bất thường. Encoder không có bộ phận quang học cần vệ sinh định kỳ từ bên ngoài, nhưng không tự mở vỏ hoặc dùng dung môi lên phớt. Nếu tín hiệu mất liên tục, đo tại đầu encoder và đầu PLC để phân biệt lỗi cáp với lỗi thiết bị.
Lỗi thường gặp và hướng xử lý
| Hiện tượng | Nguyên nhân cần kiểm tra | Cách xử lý |
|---|---|---|
| PLC không nhận xung | Mất nguồn, đấu sai chân, sai mức tín hiệu hoặc input chưa bật. | Đo nguồn tại encoder, kiểm tra pinout và cấu hình input; thử bằng bộ đo xung phù hợp. |
| Tốc độ hiển thị sai tỷ lệ | PPR hoặc hệ số giải mã x1/x2/x4 không khớp; tham số quy đổi đường kính/truyền động sai. | Đối chiếu nhãn và cấu hình PLC/drive, hiệu chuẩn theo một vòng quay đã đo. |
| Chiều quay đảo | Thứ tự kênh A/B bị đổi hoặc cấu hình chiều trong điều khiển khác. | Đối chiếu sơ đồ dây; chỉ đổi kênh theo quy trình được duyệt, không đổi nguồn/0V. |
| Xung chập chờn khi tăng tốc | Nhiễu EMC, shield/tiếp địa chưa phù hợp, tần số vượt giới hạn hoặc cáp/đầu nối hỏng. | Kiểm tra dạng sóng và tần số; tách dây tín hiệu khỏi dây công suất; xác nhận giới hạn card nhận. |
| Encoder nóng, rung hoặc ồn cơ khí | Lệch đồng tâm, tải trục quá mức, gá lỏng hoặc khớp nối cứng. | Dừng máy, kiểm tra lắp đặt và tải cơ khí, thay khớp nối phù hợp; không tiếp tục chạy khi có ma sát. |
Lưu ý khi thay model cũ hoặc mã gần giống
Không coi DBS36E và DBS50E là thay thế trực tiếp chỉ vì cùng dòng DBS. So khớp mã đầy đủ, PPR, điện áp, giao diện, kiểu trục, mặt bích, hướng cáp, sơ đồ chân và chiều dài dây. Một biến thể TTL/RS-422 5 V không tương đương với HTL 24 V; đổi giao diện có thể làm hỏng đầu vào hoặc khiến tín hiệu không được đọc. Cũng cần đánh giá khả năng xử lý tần số khi PPR đổi. Trước khi thay, lưu bộ tham số hiện tại và chạy kiểm tra an toàn ở tốc độ thấp.
Checklist thông tin cần gửi để xác minh mã
- Ảnh rõ toàn bộ nameplate và mã SICK trên thân.
- Ảnh trục, mặt bích, gá, đầu nối và đường cáp hiện hữu.
- Điện áp nguồn, loại ngõ vào PLC/drive, sơ đồ dây hoặc mã card nhận.
- PPR hiện dùng, tốc độ tối đa, tần số đầu vào và yêu cầu kênh A/B/Z.
- Đường kính trục máy, kiểu khớp nối, khoảng lắp và điều kiện môi trường.
- Ảnh màn hình lỗi hoặc dạng sóng khi sự cố xảy ra; không gửi dữ liệu khách hàng hay đơn hàng.
Câu hỏi thường gặp
DBS36/50 có phải encoder tuyệt đối không?
Không. Đây là họ encoder gia tăng; bộ điều khiển suy ra chuyển động từ các xung. Nếu cần khôi phục vị trí tuyệt đối sau khi mất điện, cần giải pháp homing hoặc loại encoder tuyệt đối phù hợp.
DBS36E-S3AK02500 dùng nguồn bao nhiêu volt?
Datasheet đúng mã 1060268 xác nhận nguồn 4.5–5.5 VDC và giao diện TTL/RS-422. Không cấp 24 V vào mã này. Vẫn cần đối chiếu phiên bản nameplate trước khi đấu.
DBS50E-S5RK00100 có cùng thông số với DBS36E-S3AK02500 không?
Không thể kết luận như vậy. Datasheet đúng mã DBS50E-S5RK00100 chưa được xác minh trong nguồn hiện có; cần kiểm tra datasheet hoặc nameplate trước khi xác định nguồn, PPR, giao diện và trục.
IP65 có cho phép rửa trực tiếp bằng vòi áp lực không?
Không nên suy ra như vậy. IP65 không đồng nghĩa chịu ngâm hoặc rửa áp lực cao. Kiểm tra điều kiện thử nghiệm và bảo vệ đầu nối/cáp của model cụ thể.
Tại sao PLC đọc được xung ở tốc độ thấp nhưng lỗi khi tăng tốc?
Có thể tần số xung vượt khả năng ngõ vào, nhiễu tăng theo tốc độ, cáp/tiếp địa không tốt hoặc khớp nối bị trượt. So tần số tính toán theo PPR với giới hạn card và quan sát tín hiệu bằng thiết bị đo phù hợp.
Có thể thay encoder PNP/NPN có cùng đầu nối không?
Không chỉ dựa vào đầu nối. Encoder gia tăng có giao diện, số kênh, điện áp và dạng xung riêng; phải khớp ngõ vào điều khiển và chức năng đếm.
Khi nào cần dùng kênh Z?
Khi bộ điều khiển cần xung tham chiếu mỗi vòng cho homing hoặc đồng bộ. Xác nhận model có kênh Z và bộ điều khiển đã cài đặt đúng.
Tham khảo kỹ thuật và liên hệ
Thông số DBS36E-S3AK02500 được đối chiếu từ datasheet SICK mã 1060268 và thông tin tổng quan từ trang dòng DBS36/50 của SICK. Tham khảo một encoder công nghiệp BEI Sensors trên HTP Robotics để tìm hiểu thêm về ứng dụng phản hồi vị trí/tốc độ; đây là sản phẩm khác hãng, không phải mã thay thế cho SICK.
Cần xác minh mã, đối chiếu kết nối hoặc tư vấn chọn encoder? Gửi model đầy đủ, ảnh nameplate và sơ đồ đầu vào để kỹ thuật kiểm tra trước khi báo giá. Không tự giả định tồn kho hoặc giá bán.
Email: sales2@hoangthienphatservice.com
Phone/Zalo: 0938.82.49.77
Website: https://dailythietbiservice.com/